磁気軸受解析
概要
先生! 今日は磁気軸受解析の話なんですよね? どんなものなんですか?
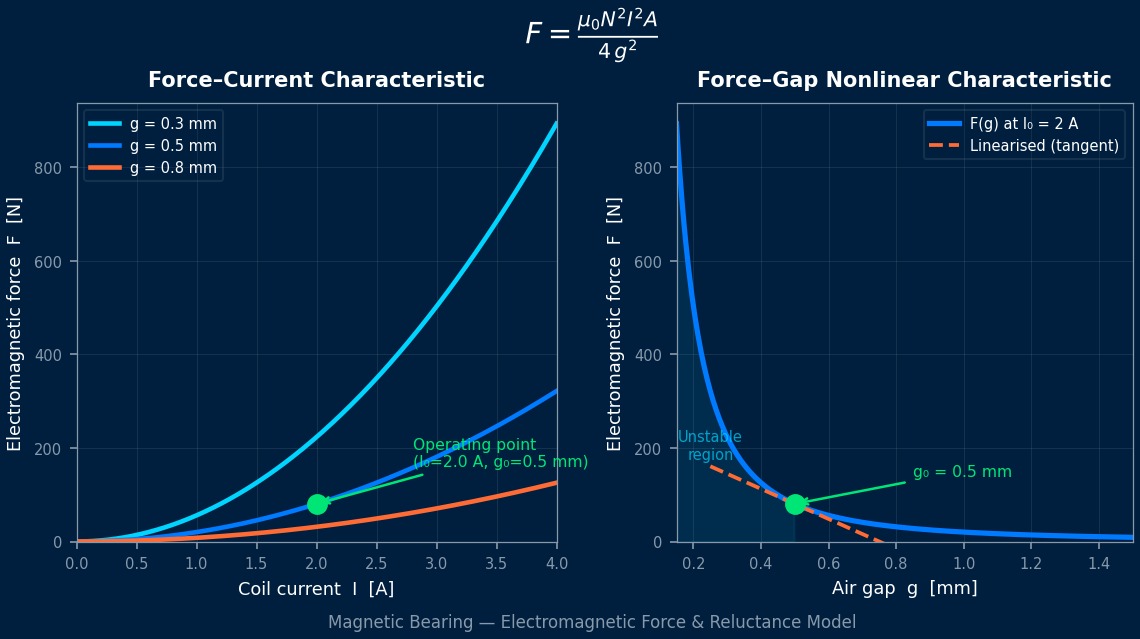
理論:引き寄せる力と負のばね
概要
磁気軸受は、磁石の力だけで軸を浮かせているんですか?
力は電磁石が出すが、それだけでは浮かない。電磁石は鉄を引き寄せる力しか出せず、その力はすき間が狭いほど強くなる。だから軸が少しでも一方に寄ると、そちらの吸引力が増えてさらに寄ってしまう。これは、ばねとは逆向きに働く「負のばね」だ。そこで軸の位置をセンサで常に測り、寄った側の電流を減らし、反対側を増やして押し戻す。設計では、電磁石の力が電流と位置にどれだけ敏感かを求め、それに打ち勝つ制御のばねと減衰を決める。電磁界の計算と構造の運動、そして制御を一緒に考える連成問題だ。
電磁石の力と線形化
N は巻数、A は磁極1つの面積(U字形で磁極2つ)、g はすき間。向かい合う2つの電磁石にバイアス電流 I₀ を流し、制御電流 i を一方に足し他方から引いたときの線形化。鉄心の磁気抵抗は無視した。計算条件:N = 200、A = 400 mm²、g₀ = 0.5 mm、I₀ = 2 A、軸の質量5 kg。
運動方程式とPD制御
浮かせ続けるという難題
1842年、アーンショーは、静止した磁石や電荷だけでは物体を安定に浮かせられないことを示した(アーンショーの定理)。磁気軸受が制御を必要とするのはこのためだ。1930年代にはビームズが電磁石の電流を制御して鉄球を浮かせる実験を行い、その後、電子回路とセンサの進歩で実用化が進んだ。1980年代にはデジタル制御が使われるようになり、今ではターボ分子ポンプや大型圧縮機の標準的な技術になっている。
計算例
例1:力の係数と不安定さ
| 項目 | 値 |
|---|---|
| 電流係数 k_i | 161 N/A |
| 負のばね定数 k_x | 6.43×10⁵ N/m(0.64 N/μm) |
| バイアスの磁束密度 | 0.50 T |
| 電磁石1つのバイアス力 | 80 N |
| 飽和(1.2 T)の電流 | 4.77 A |
| 最大の力(1.2 T) | 458 N |
| 制御なしの不安定な極 | 359 rad/s(57 Hz) |
| ずれが2倍になる時間 | 1.93 ms |
例2:PD制御の設計(閉ループ剛性 = 2|k_x|、減衰比0.5)
| 項目 | 値 |
|---|---|
| 閉ループ剛性 K | 1.29×10⁶ N/m |
| 比例ゲイン k_p | 12,000 A/m(0.1 mmあたり1.2 A) |
| 微分ゲイン k_d | 15.8 A·s/m |
| 固有振動数 | 507 rad/s(81 Hz) |
| 重力(49 N)を支える電流 | 0.31 A |
比例ゲインを負のばねにちょうど打ち勝つ値にすれば、浮かせられるんじゃないですか?
理屈の上ではぎりぎり安定だが、実際には使えない。閉ループの剛性 K = k_i·k_p − k_x がほとんど0になり、少しの荷重で軸が大きく動いてしまう。この例では K を負のばねの2倍の1.29×10⁶ N/m にしたが、それでも重力の49 Nだけで38 μm沈む計算になる(実際は積分動作で中心に戻す)。剛性を上げるにはゲインを上げるが、センサの雑音や電流の遅れ、増幅器の電圧の限界で上げられる範囲は決まる。さらに、軸自体の曲げの固有振動数が制御の帯域に近いと、制御が曲げの振動を励起してしまう。だから軸のロータダイナミクスと電磁石と制御を一緒に解析する必要がある。
解析の進め方
- 電磁界解析で、電流とすき間に対する力の表を作り、k_i と k_x を求める。
- 鉄心の飽和と漏れ磁束、渦電流による力の遅れを確かめる。
- 軸のロータダイナミクスで曲げの固有振動数を求める。
- 電磁石・軸・センサ・増幅器・制御器をつないで安定性を解析する。
- 最大の外力と飽和の余裕、停電時の保護軸受への着地を確かめる。
「回転を上げると発振した」
ある磁気軸受の圧縮機で、低速では安定に浮いていたが、回転数を上げていくと特定の速度で軸が振動を始めた。剛体の軸として制御を設計していたが、軸の1次の曲げの固有振動数が制御の帯域の中にあり、回転とともにジャイロ効果でその振動数が動いて、制御と干渉していた。曲げモードを含めた軸のモデルで制御器を作り直し、その振動数でゲインを下げるフィルタを入れると、定格回転まで安定になった。
よくある間違い
間違いと対策
| 間違い | 起きること | 対策 |
|---|---|---|
| 負のばねを無視 | 制御が不安定 | k_x を求める |
| 軸を剛体とみなす | 曲げモードで発振 | 曲げを含める |
| 飽和を考えない | 最大の力が足りない | B の上限で確認 |
| 電流の遅れを無視 | 位相余裕の不足 | 増幅器と渦電流を入れる |
| 停電時を考えない | 軸が落下して損傷 | 保護軸受を設計 |
関連する内容も知りたいです。
なった
詳しく
報告