磁悬浮轴承分析
概要
先生! 今日磁气轴承分析的话? 的?
理论:吸引力与负刚度
概述
磁悬浮轴承是只靠磁铁的力让轴悬浮的吗?
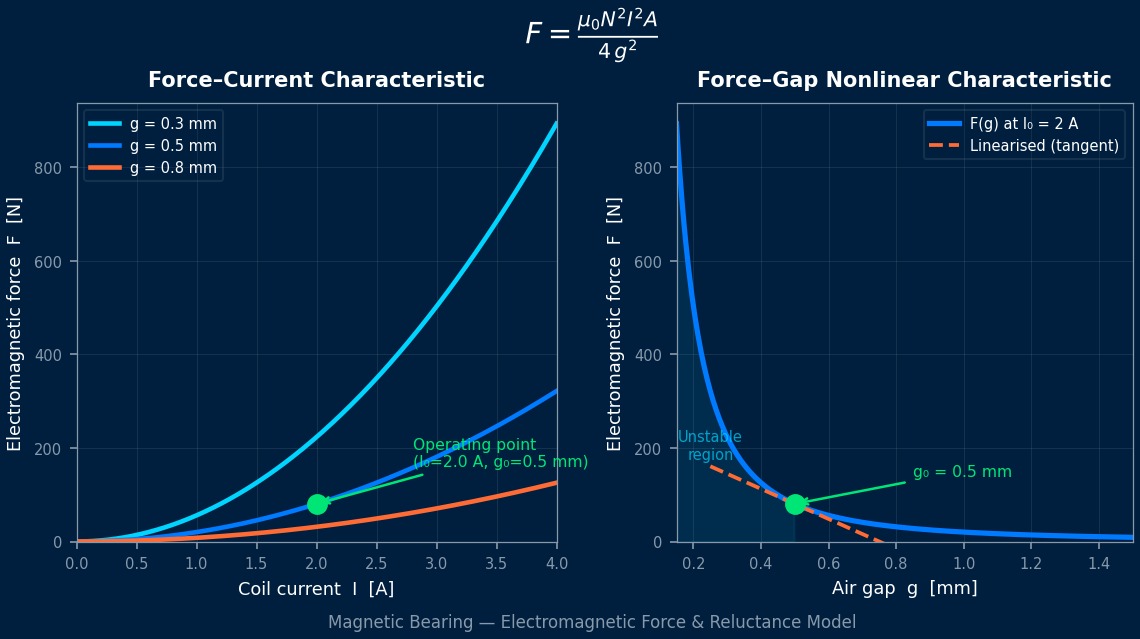
力由电磁铁产生,但仅靠这些不能悬浮。电磁铁只能吸引铁,而且气隙越窄力越强。所以轴稍微偏向一侧,那一侧的吸力就增大,越偏越多。这是与弹簧作用方向相反的“负弹簧”。因此要用传感器不断测量轴的位置,减小偏近一侧的电流、增大另一侧电流把轴推回。设计中要求出电磁铁力对电流和位置的敏感度,确定能克服它的控制刚度和阻尼。这是电磁场计算、结构运动和控制一起考虑的耦合问题。
电磁铁的力与线性化
N为匝数,A为一个磁极面积(U形两个磁极),g为气隙。为相对两个电磁铁通偏置电流I₀、控制电流i一边加一边减时的线性化,忽略铁芯磁阻。计算条件:N = 200,A = 400 mm²,g₀ = 0.5 mm,I₀ = 2 A,轴质量5 kg。
运动方程与PD控制
持续悬浮的难题
1842年,恩肖证明仅靠静止的磁铁或电荷无法使物体稳定悬浮(恩肖定理),这就是磁悬浮轴承需要控制的原因。1930年代比姆斯通过控制电磁铁电流使钢球悬浮,此后随着电子电路和传感器的进步走向实用。1980年代开始使用数字控制,如今已成为涡轮分子泵和大型压缩机的标准技术。
算例
例1:力系数与不稳定性
| 项目 | 值 |
|---|---|
| 电流系数 k_i | 161 N/A |
| 负刚度 k_x | 6.43×10⁵ N/m(0.64 N/μm) |
| 偏置磁通密度 | 0.50 T |
| 单个电磁铁偏置力 | 80 N |
| 饱和(1.2 T)电流 | 4.77 A |
| 最大力(1.2 T) | 458 N |
| 无控制不稳定极点 | 359 rad/s(57 Hz) |
| 偏差翻倍时间 | 1.93 ms |
例2:PD控制设计(闭环刚度 = 2|k_x|、阻尼比0.5)
| 项目 | 值 |
|---|---|
| 闭环刚度 K | 1.29×10⁶ N/m |
| 比例增益 k_p | 12,000 A/m(每0.1 mm 1.2 A) |
| 微分增益 k_d | 15.8 A·s/m |
| 固有频率 | 507 rad/s(81 Hz) |
| 支撑重力(49 N)的电流 | 0.31 A |
把比例增益设成刚好克服负刚度的值,不就能悬浮了吗?
理论上勉强稳定,实际上不能用。闭环刚度K = k_i·k_p − k_x几乎为0,很小的载荷就使轴大幅移动。本例把K取为负刚度的2倍即1.29×10⁶ N/m,但仅重力49 N就会下沉38 μm(实际用积分作用回到中心)。提高刚度要提高增益,但受传感器噪声、电流滞后和放大器电压极限的限制。而且轴本身的弯曲固有频率接近控制带宽时,控制会激发弯曲振动。所以必须把转子动力学、电磁铁和控制一起分析。
分析流程
- 用电磁场分析制作力随电流和气隙变化的表,求k_i和k_x。
- 确认铁芯饱和、漏磁和涡流引起的力滞后。
- 用转子动力学求轴的弯曲固有频率。
- 把电磁铁、轴、传感器、放大器、控制器连起来做稳定性分析。
- 确认最大外力与饱和余量,以及停电时落到保护轴承上的情况。
“转速一升就振荡”
某磁悬浮轴承压缩机低速时稳定悬浮,但升速过程中在某一转速轴开始振动。控制按刚性轴设计,但轴的一阶弯曲固有频率在控制带宽内,并随转速因陀螺效应移动,与控制相互干扰。用包含弯曲模态的轴模型重新设计控制器,并在该频率加入降低增益的滤波器后,直到额定转速都稳定。
常见错误
错误与对策
| 错误 | 后果 | 对策 |
|---|---|---|
| 忽略负刚度 | 控制不稳定 | 求k_x |
| 把轴当作刚体 | 弯曲模态振荡 | 包含弯曲 |
| 不考虑饱和 | 最大力不足 | 按B上限确认 |
| 忽略电流滞后 | 相位裕度不足 | 计入放大器与涡流 |
| 不考虑停电 | 轴掉落损坏 | 设计保护轴承 |
我想了解相关内容。
详细
报告